1. Convolution 


Ai generated

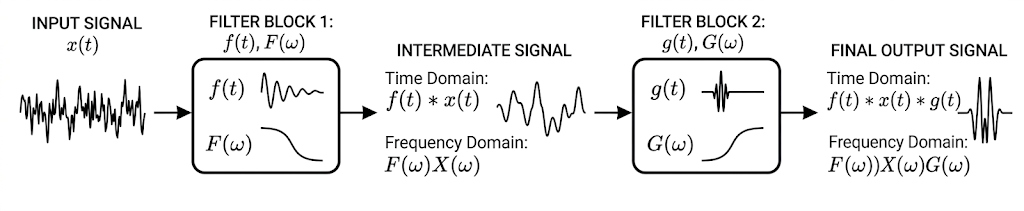
Linear system으로의 해석의 장점은 complicated physical effect(multiple linear system)도 쉽게 일반화할 수 있다는 점이다.

만약 신호 $x(t)$가 두개의 linear system을 지나간다고 생각해 보자.


net output in time domain은 아래와 같다.


$$y(t) = x(t) * f(t) * g(t)$$


frequency domain에서는 

$$Y(\omega)=X (\omega)F (\omega)G (\omega)$$

이다.


Seismogram도 위와 같이 일반화 할 수 있다. 
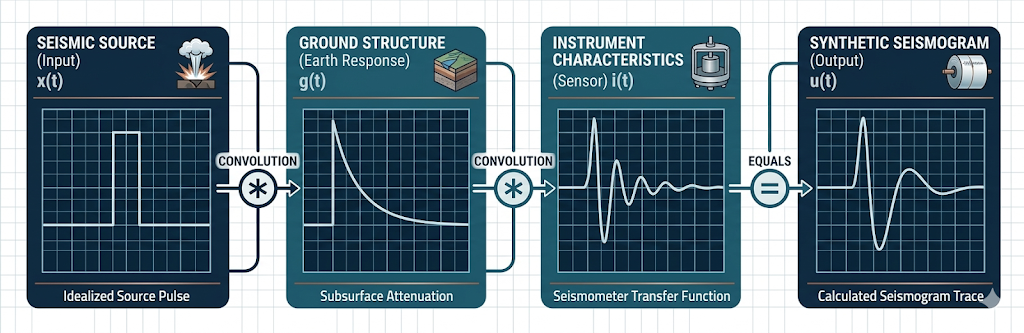
$x(t)$ 는 source signal, $g(t)$는 response of operator representing the effects of earth structure along ray path, $i(t)$는 impulse response of seismometer 

$$u(t) = x(t) *g(t)*i(t)$$


종종 Impulse response는 시간과 공간에서 모두 정의 되기도 한다. 시간 $t$일때, 어떤 한지점 $\mathbf{x}$ 에서의 변위는 다음과 같이 나타낼 수 있다.


$$ u(\mathbf{x} ,t) = \iint G(\mathbf{x-x'} ; t-t') f(\mathbf{x'},t') dt'dV'~~~\text{laterally homogeneous medium} $$ 


$G$를 green function 이라고 부른다. 그린함수는 position $\mathbf{x}$, time $t'$에서의 impulse response로 생각할수 있으며, $  f(\mathbf{x'},t') $는 seismic source의 분포로 생각할 수 있다. 따라서 이를 sum한 (integral) 결과는 source의 distribution의 total response로 생각할 수 있다.

또 위 식은 laterally homogeneous medium을 가정한 경우로, 그린함수의 변수는 source와 receiver의 거리 ($\mathbf{x} - \mathbf{x}'$) 에만 의존한다. 따라서 convolution의 형태를 갖추는 것을 관찰할 수 있다. 


하지만 실제 일반 매질은  관측소의 위치( $\mathbf{x}$) 지진원의 절대 위치($\mathbf{x}'$) 가 변수이다. 아래와 같이 식이 변하고,

$$u(\mathbf{x}, t) = \iint G(\mathbf{x}, t; \mathbf{x}', t') f(\mathbf{x}', t') dt' dV'$$


변위는 지진원 분포($f$)에 각 위치마다 다르게 적용되는 가중치 ($G$)를 곱해서 더한 결과가 displacement가 된다.


2. Deconvolution 

System이 convolution을 통해 표현될때, 우리는 system에 영향을 주는 factor들을 deconvolution을 통해 알아 낼 수 있다. 


$s(t)$ : seismogram result form convolution of  source

$w(t)$ : source pulse or wavelet

$r(t)$ : earth structure operator ( reflector series) delta 함수의 series로 생각 할 수 있다. 마치interface로 부터 reflect되어 도착하는 arrival time이 delta function의 위치라고 생각할 수 있다. 
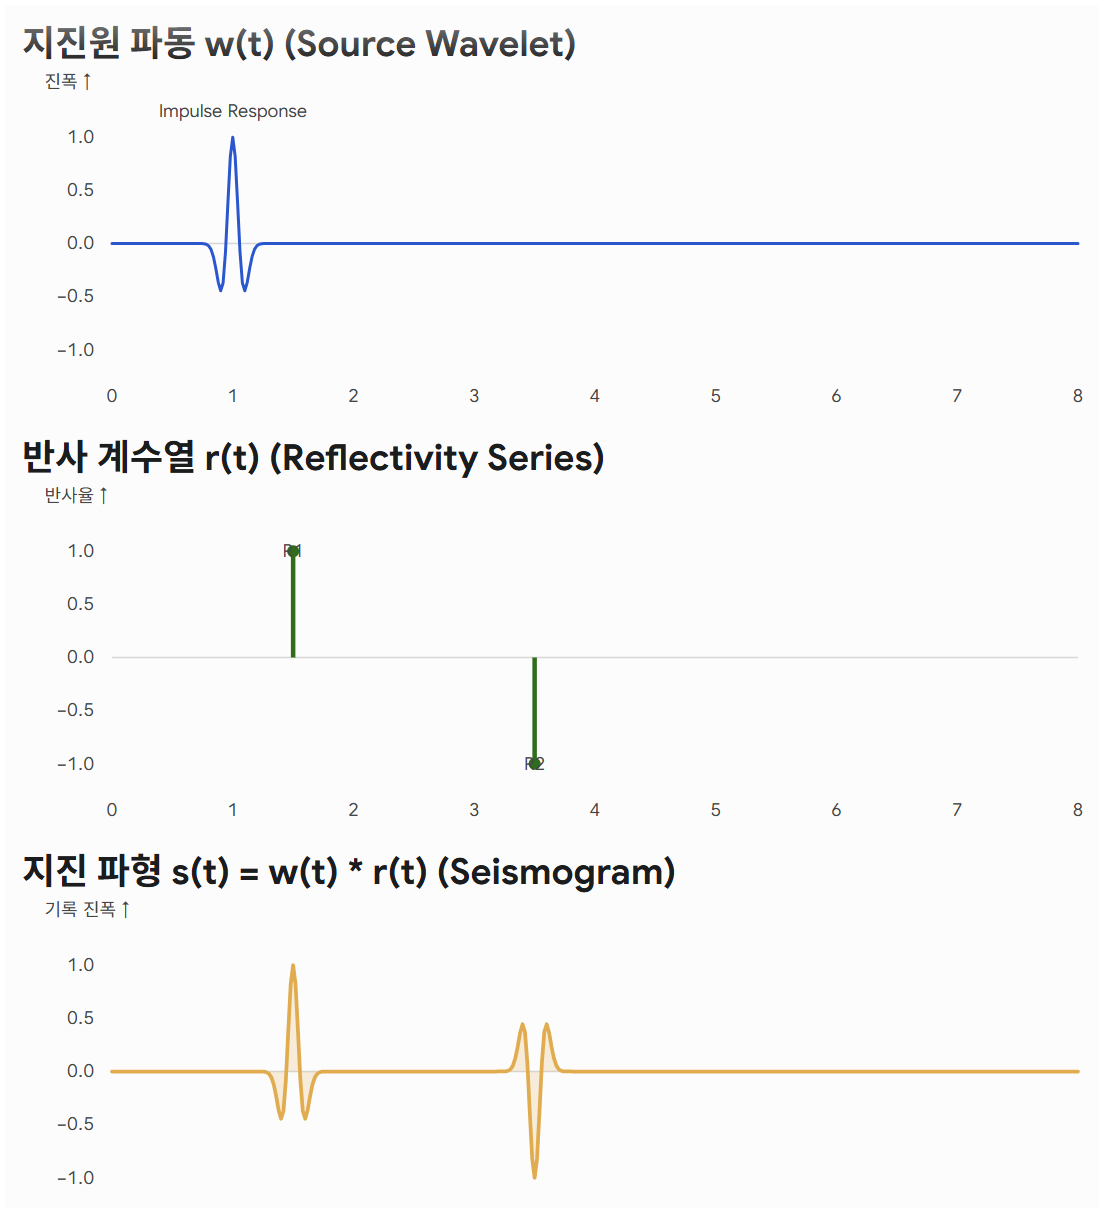


그림과 같이 지진파형은 아래와 같이 나타낼 수 있다.


$$ s(t) = w(t) * r(t) ~\text{and}~S(\omega) = W( \omega)R( \omega) $$


현실에서는 source pusle ($w(t)$)는 어느정도의 두께(time duration)을 가지고 있다. 따라서 만약 반사계수열($r(t)$)이 인접해있다면,  두 층에서의 convolution 결과가 서로 overlap 될 것이다. 
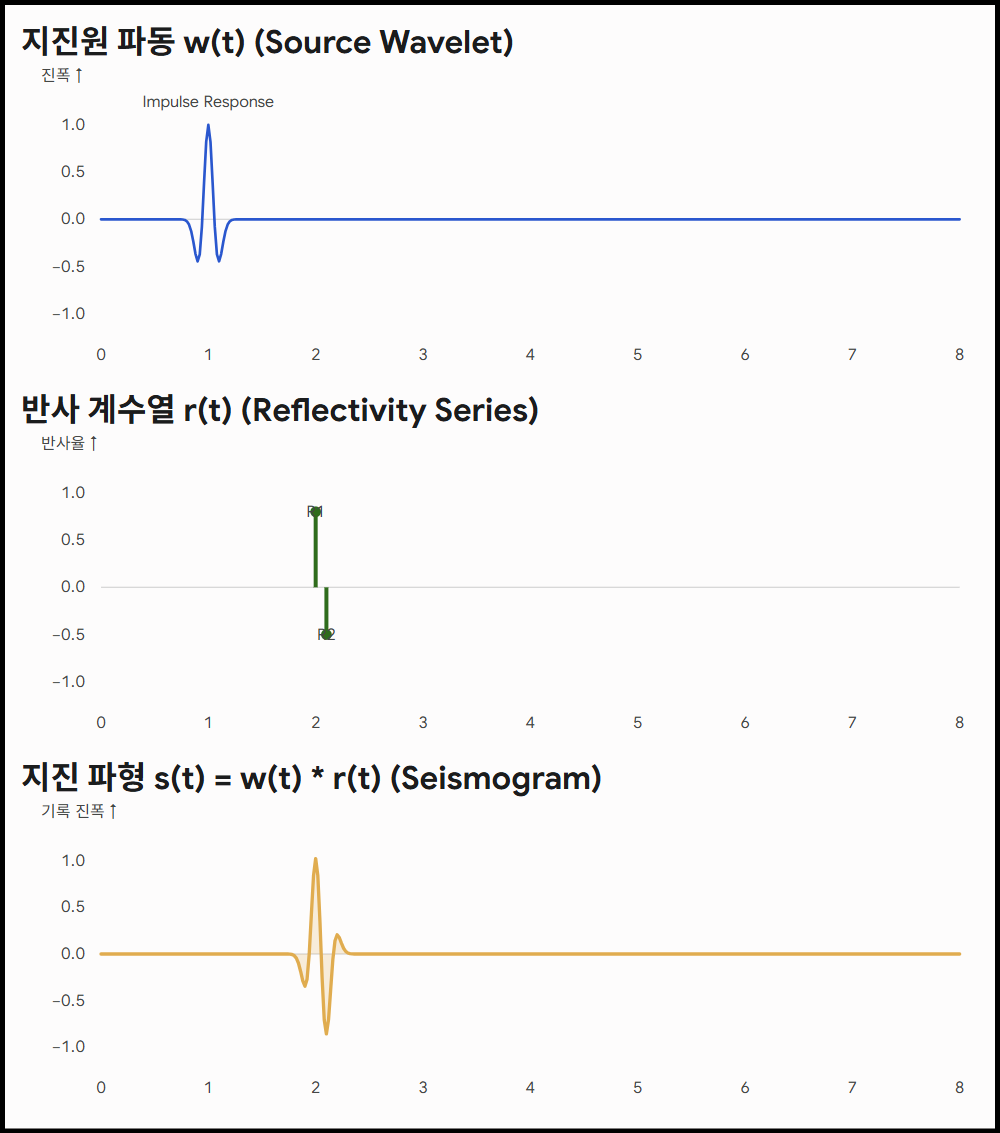
 

만약 source pulse가 ideal한 delta function이라면 time domain에서의 convolution은 주파수 영역에서의 multiplication이고 delta function의 FT는 1인 상수 값이므로, 이때 결과 지진파형은 r(t)과 같아진다.  


하지만 실제 자연의 source pulse는 delta function 이아니다. 그러면, Inverse filter를 도입하면 어떨까?


신호의 관점에서 컨벌루션(convolution) 과정은 주파수 영역에서 다음과 같이 표현됩니다.

$$S(\omega) = W(\omega) R(\omega)$$

여기서 역필터(inverse filter) $W^{-1}(\omega)$를 정의하면, 시간 영역에서의 델타 함수 $\delta(t)$에 대응하여 주파수 영역에서는 다음과 같은 관계가 성립합니다.

$$W^{-1}(\omega) W(\omega) = 1 \implies W^{-1}(\omega) = \frac{1}{W(\omega)}$$

따라서, 원본 신호 $R(\omega)$를 복원하는 과정은 다음과 같습니다.

$$R(\omega) = \frac{S(\omega)}{W(\omega)}$$

문제점 및 해결 방안

위의 나눗셈 과정에서 $W(\omega)$의 값이 0에 가깝게 매우 작아지면, $R(\omega)$가 무한대로 발산하는 노이즈 증폭 현상이 발생합니다. 이를 방지하기 위해 최소 진폭(water level)을 설정하는 기법이 필수적입니다.

이를 수식으로 표현하면 다음과 같습니다.

$$R(\omega) = \frac{S(\omega) \cdot W^*(\omega)}{|W(\omega)|^2 + \epsilon}$$
  • 여기서 $W^*(\omega)$는 $W(\omega)$의 켤레 복소수입니다.
  • $\epsilon$은 Water level이라 불리는 작은 상수값으로, 분모가 0이 되는 것을 방지하여 안정성을 확보합니다.


'Signal processing > Linear system' 카테고리의 다른 글

Linear system - Finite Length signal  (0) 2026.06.21
Linear systems - Basic model and Filter  (0) 2026.05.19

Fourier analysis는 지진학에서 지진계에 작동하는 여러 factor들을 modeling하는데에 유용하게 쓰인다.

지진계는 ground motion을 '그대로' 기록하지 못한다. 지진계 자기자신으로 인한 효과도 같이 지진계에 기록된다.  게다가 지진계를 흔드는 ground motion은 진원(seismic source), 지구의 elastic, anelastic structure 도 반영된다. 이러한 서로 다른 factor들의 combination이 우리가 보는 signal이다. 이러한 signal들을 잘 해석하기 위해서 linear system이라는 아이디어를 이용한다. 

수학적으로 하나의 operator로 해석할 수 있는데, input signal을 우리가 보는 output signal로 바꿔서 보여주는 역할을 한다고 생각하면 된다.


1. Basic model 

Linear system은 아래와 같이 나타낼 수있다. 


$$ x_1 (t) \rightarrow y_1(t) $$

$$ X_2 (t) \rightarrow y_2(t) $$


두 신호를 combine 한 경우에도 

$$ Ax_1(t) +Bx_2(t) \rightarrow Ay_1(t) + By_2(t) $$ 

이러한 특징을 superposition이라고 표현하기도 한다.

주목할 점은 Fourier transform도 Linearity를 만족한다는 것이다. 


Linear system을 impulsive delta function에 대한 response로 생각해보자. 

시스템에 시간영역에서 아주짧고 강한 impulse를 input으로 준다는 것이다.

이 impulse에 대한 resoponse 를 $f(t)$라 하자.

$$ f(t) ~:impulse~resopnse~of~system $$

이 time series의 Fourier transform이 $F(\omega)$라고 생각 할 수 있다. 이를 시스템의 전달함수[Trasnfer function]이라고 부른다.


따라서 임의의 복잡한 입력신호 $x(t)$가 이 시스템을 통과하여 출력이 만들어질때, 시간영역에서는 두 신호를 겹쳐서 적분하는 convolution 연산이 진행되어야 한다. 하지만 주파수 영역에서는 $X(\omega)$에 system transfer function $F(\omega)$를 단순히 곱하면 된다. 


Input Linear System Output
Impulse

$\delta(t)$
$ \rightarrow [ Linear system : response  f(t) ] \rightarrow $ $f(t)$ : impulse response

$F(\omega)$ : transfer function
Arbitary signal

$x(t)$
$ \rightarrow [ Linear system : response  f(t) ] \rightarrow $ $ y(t) = x(t) * f(t) $

$Y(\omega) = X( \omega)F( \omega )$
Harmonic

$e^{i\omega_0 t}$
$ \rightarrow [ Linear system : response  f(t) ] \rightarrow $ $F( \omega_0) e^{i\omega_0 t} $


좀 더 자세히 설명하면 전달함수는 주파수 영역 내의 시스템의 고유한 규칙이라고 볼 수 있다. 

어떤 신호도 시스템에 들어오지 않은 상태라고 해보자. 이 시스템이 예를 들어 1Hz 성분은 2배증폭, 5Hz 성분은 감쇠 시키는 시스템이라고 해보자, 이처럼 입력될 주파수 성분을 어떻게 조작할 지 미리적어놓은 레시피가 같은 것이 전달함수, Transfer function$F(\omega)$이다.

이 전달함수가 시간영역에서 어떻게 생겼는지 알아보기 위해서 0.00001Hz부터 100000..000Hz까지의 모든 주파수를 가진 신호를 system에 input으로 넣어보기 보다는 $F(\omega)$에 1을 곱한 상태라고 생각해보자. 이를 역변환하여 나오는것이 impulse response,$f(t)$이다. 즉 전달함수의 역변환이라고 생각할 수 있다.


따라서 어떤 임의의 신호가 시스템을 지나간 후 출력을 아래와 같이 적을 수 있다.


$$Y(\omega)=X(\omega) F(\omega)$$


주파수 영역에서의 함수는 일반적으로 복소수이므로, 위상과 amplitude도 modifiy된다.


time domain에서의 함수는 


$$y(t) = \frac{1}{2\pi} \int_{-\infty}^{\infty} X(\omega) F(\omega) e^{i\omega t} d\omega.$$


이제 input time function[$x(t)$], impulse response[$f(t)$], output timefunction[$y(t)$]에 대해 알아보자


$X(\omega)$ 와 $F(\omega)$를 transform으로 적으면,

$$y(t) = \frac{1}{2\pi} \int_{-\infty}^{\infty} \left[ \int_{-\infty}^{\infty} x(\tau) e^{-i\omega\tau} d\tau \right] \left[ \int_{-\infty}^{\infty} f(\tau') e^{-i\omega\tau'} d\tau' \right] e^{i\omega t} d\omega,$$


정리하면,

$$y(t) = \int_{-\infty}^{\infty} \int_{-\infty}^{\infty} x(\tau) f(\tau') \left[ \frac{1}{2\pi} \int_{-\infty}^{\infty} e^{i\omega(t-\tau'-\tau)} d\omega \right] d\tau d\tau'.$$

이 된다.


bracket 안의 term은  delta function의 inverse transformation 이므로, 

$$\text{since,}~\frac{1}{2\pi} \int_{-\infty}^{\infty} e^{i\omega(t-\tau'-\tau)} d\omega = \delta(t - \tau' - \tau),$$

아래와 같이 적을 수 있고,


$$y(t) = \int_{-\infty}^{\infty} x(\tau) \left[ \int_{-\infty}^{\infty} f(\tau') \delta(t - \tau' - \tau) d\tau' \right] d\tau.$$


델타함수의 정의를 이용하면,


$$y(t) = \int_{-\infty}^{\infty} x(\tau) f(t - \tau) d\tau =x(t) * f(t).$$ 


와같이 적을 수 있다. 이것이 convolution의 정의


따라서 linear system의 ouput은 input signal과 impulse response의 convolution이라고 적을 수 있다.

즉, time domain에서의 convolution은 freqency domain에서의 multiplication이다.


$ Y(\omega)=X(\omega) F(\omega) \leftrightarrow y(t)= x(t) * f(t) $


따라서 Linear system을 아래와 같이 정리할 수 있다.

  • In time domain - Impulse response
    • 시스템이 시간의 흐름에 따라 신호에 어떻게 반응하는지,,,
    • 이때 입력신호(input)와 임펄스응답(impulse response)을 convolution하여 출력결과가 나옴
  • In frequency domain - transfer function
    • impulse 응답을 수학적으로 변화( 푸리에 변환, 라플라스변환) 하여 주파수 관점으로 바라봄
    • 입력신호의 변환과 시스템의 전달함수의 단순곱으로 출력결과 알 수 있음.


1-1. Filter

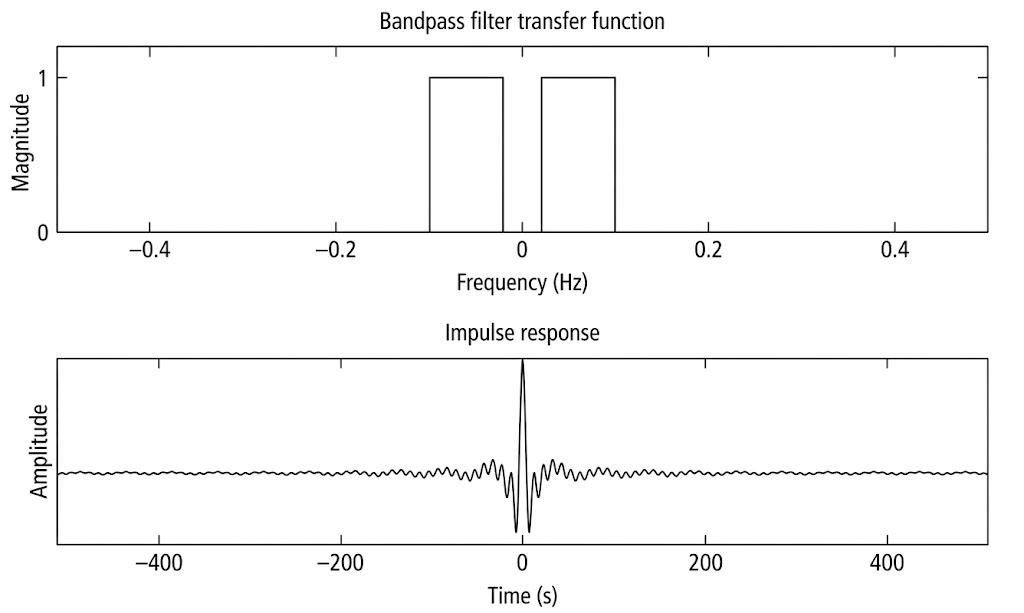
지진파 기록을 특정 주파수 대역에서만 보고 싶을 때는,  bandpass filter를 사용 할 수 있다. 

filtering을 하기 위해서는 frequency domain 에서  필터를 seismogram의 fourier transform을 곱하면 된다.

이후 bandpass filter가 곱해진 fourier transform of seismogram은 특정 주파수 대역만 살아남게 된다. 

이후 inverse transform을 취하면 bandpass 된 결과를 볼 수 있는데 이는 사실 bandpass filter의 impulse response를 time domain에서 convolution 한것 과 같다. 

몇가지 주의할 점이 있다.

  • 일반적으로 filter를 positive frequency에서만 plot한다. 하지만, negative frequency에서도 정의되어야 한다. 
    • 결과 signal 이 real이여야 하기 때문
  • bandpass filter의 impulse response가 impulse 전부터 생기는 것을 주목
    • 우너래 'impulse response'는 delta function(모든 주파수성분이 담긴)이 들어왔을 때의 time series의 반응인데, banpass filter는 특정 주파수만 담기 때문에  시간영역에 신호가 들어오기 전부터 응답이 시작되는 비인과적인 형태가 나타남.
  •  filter의 끝부분이 sharp corner를 가짐
    • smoothing을 필요로 함. 왜냐하면  gibbs phenomenon 발생 혹은 위에서 언급한 noncausal artifact가 생김.


+ Recent posts